Productos
nuevos productos
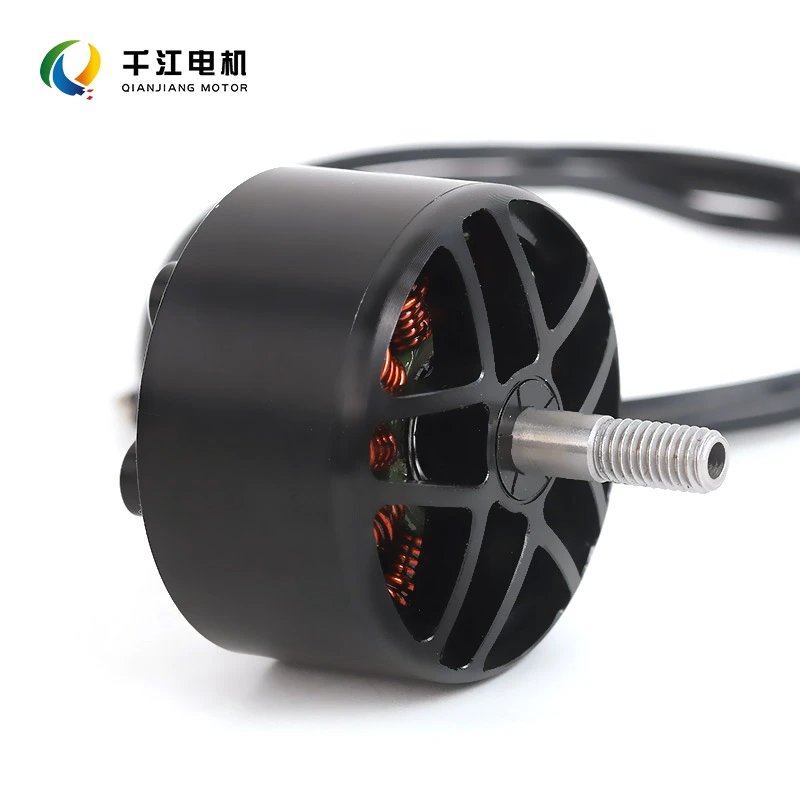
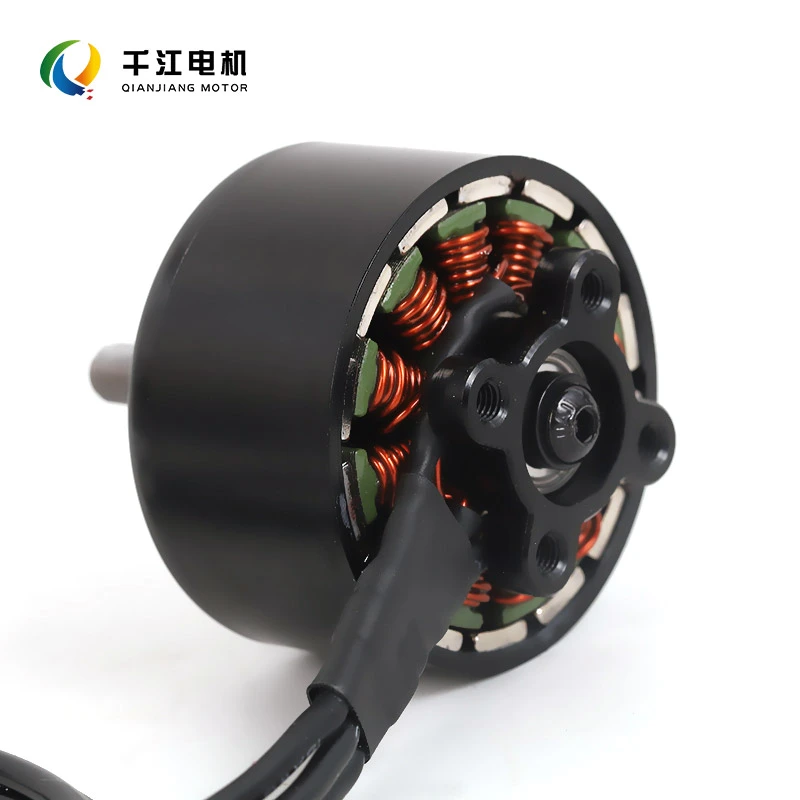
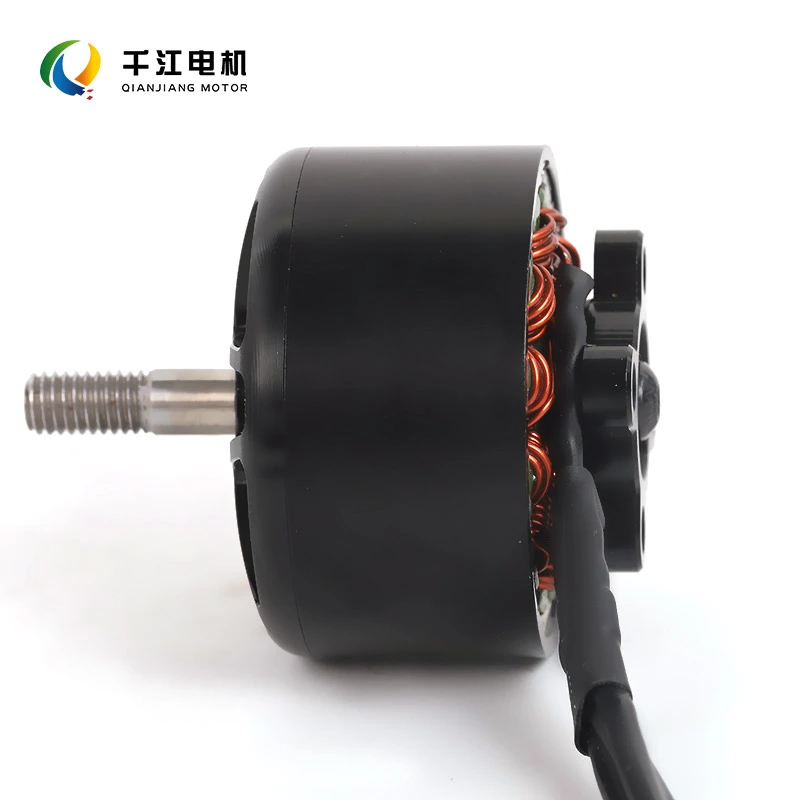
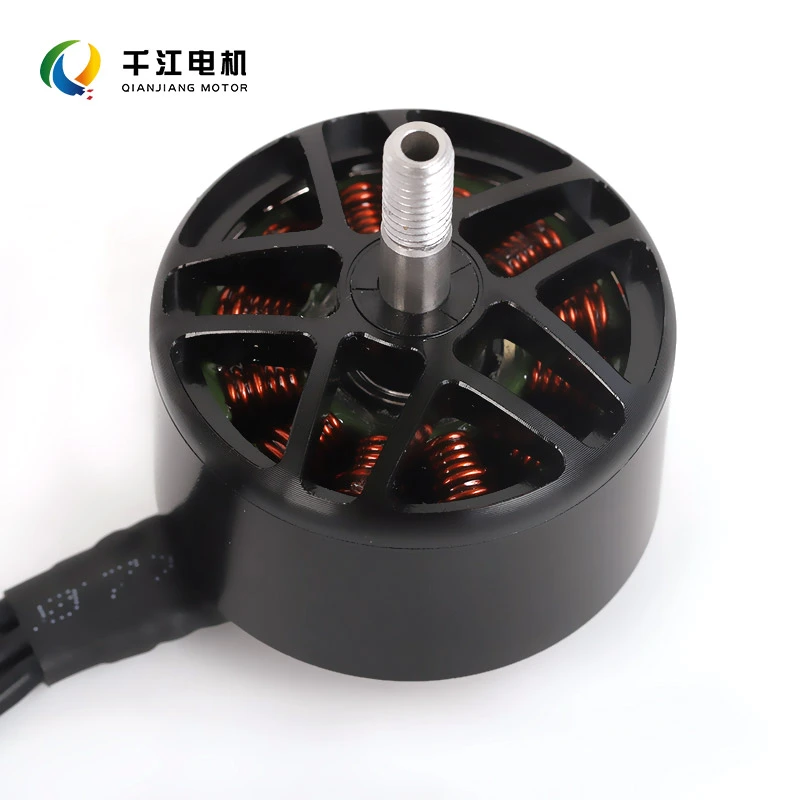
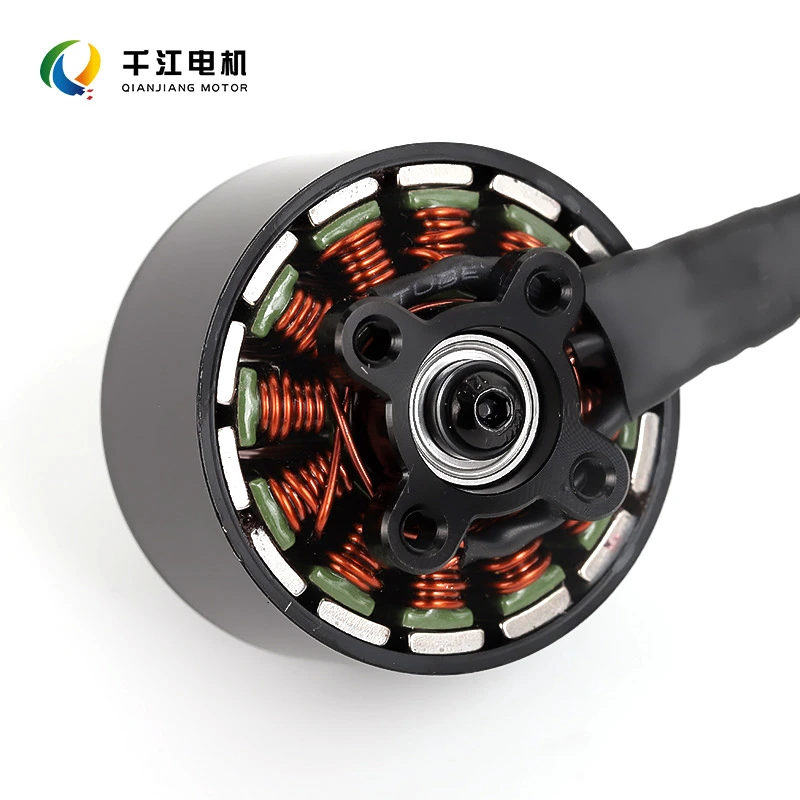
Motor para drones FPV
Bienvenido a pedir motores para drones FPV de alta calidad de Qianjiang Motor. Como fabricante profesional, investigamos y producimos más de 80 modelos de motores; Contamos con certificaciones ISO 9001 y CE y colaboramos con las principales instituciones como la Universidad de Tsinghua, el Instituto de Tecnología de Harbin y la Universidad de Aeronáutica y Astronáutica de Nanjing.
Enviar Consulta
Descripción del Producto
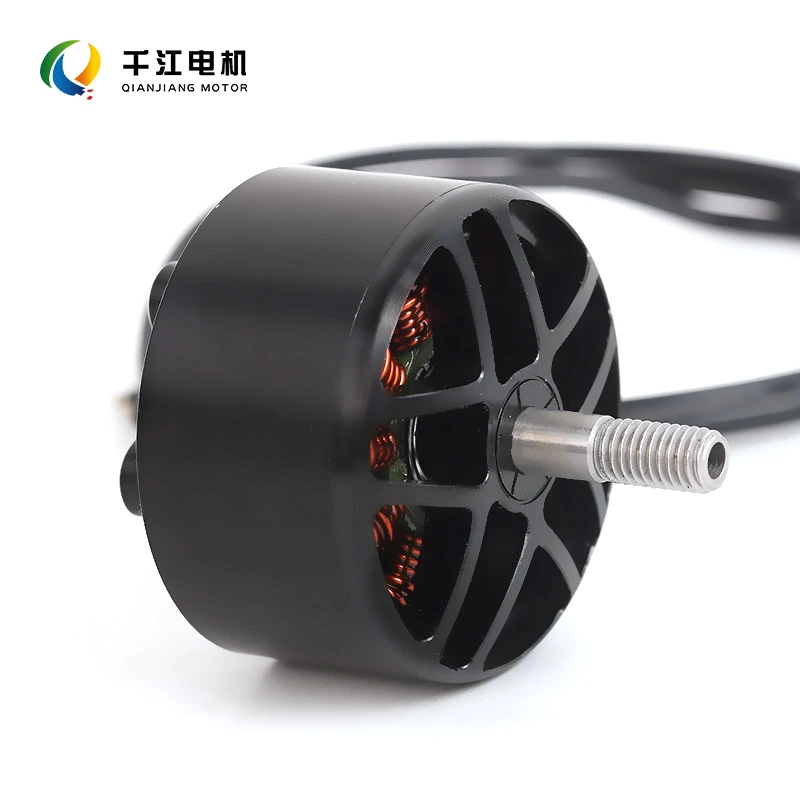
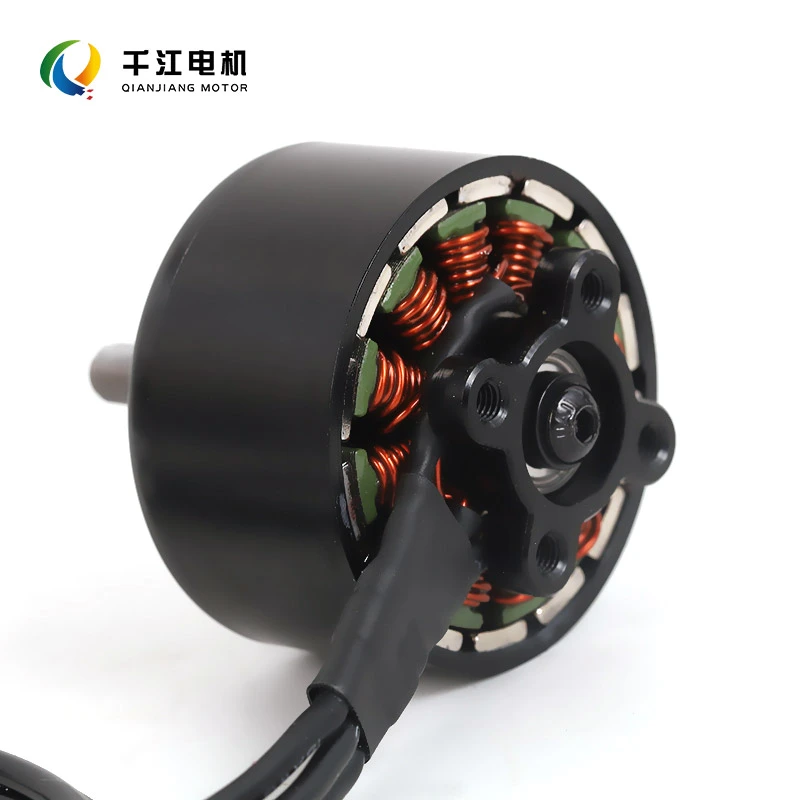
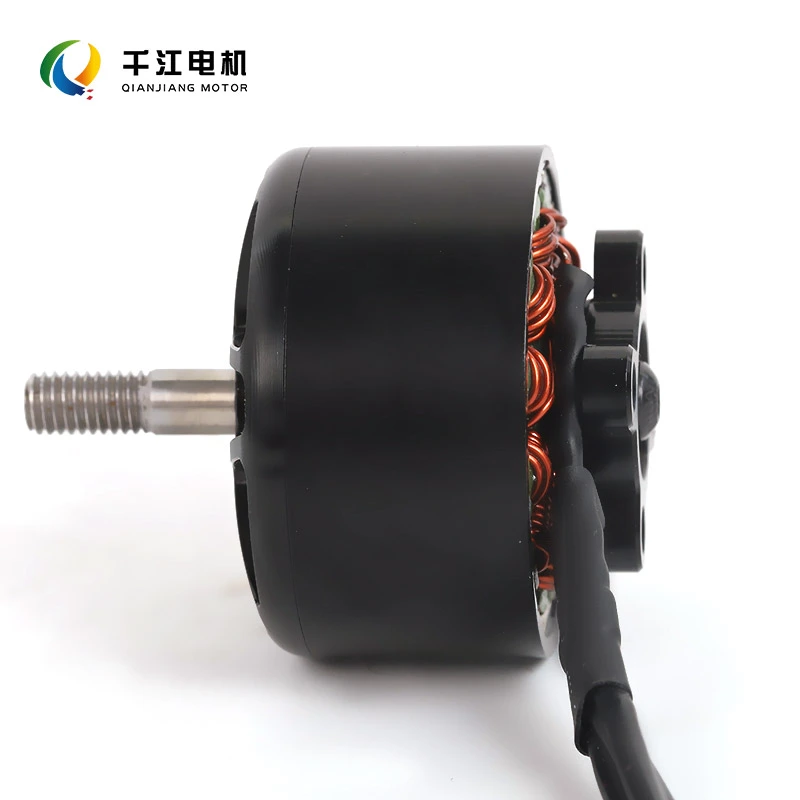
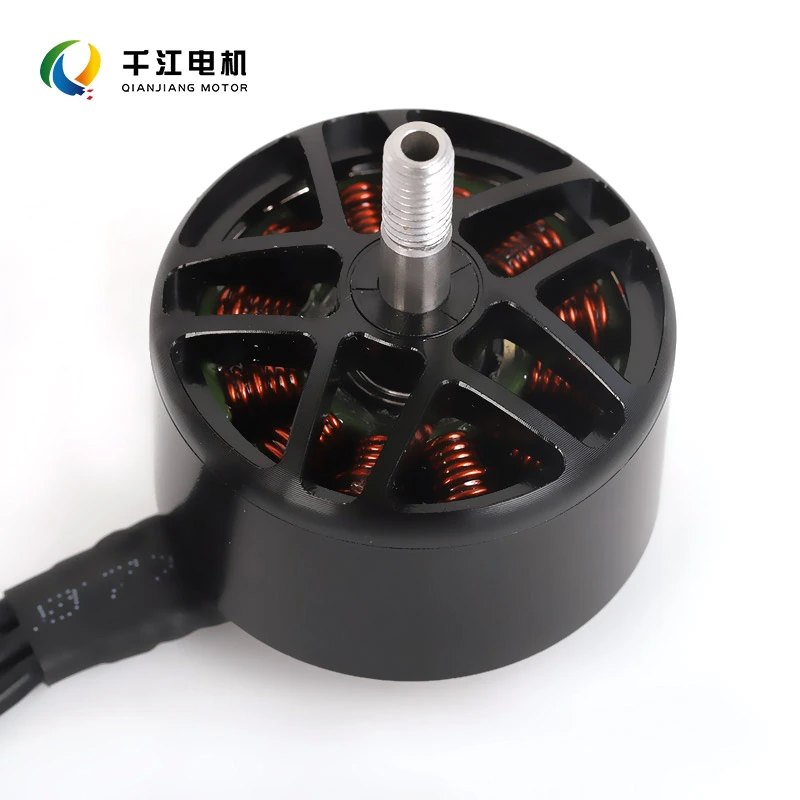
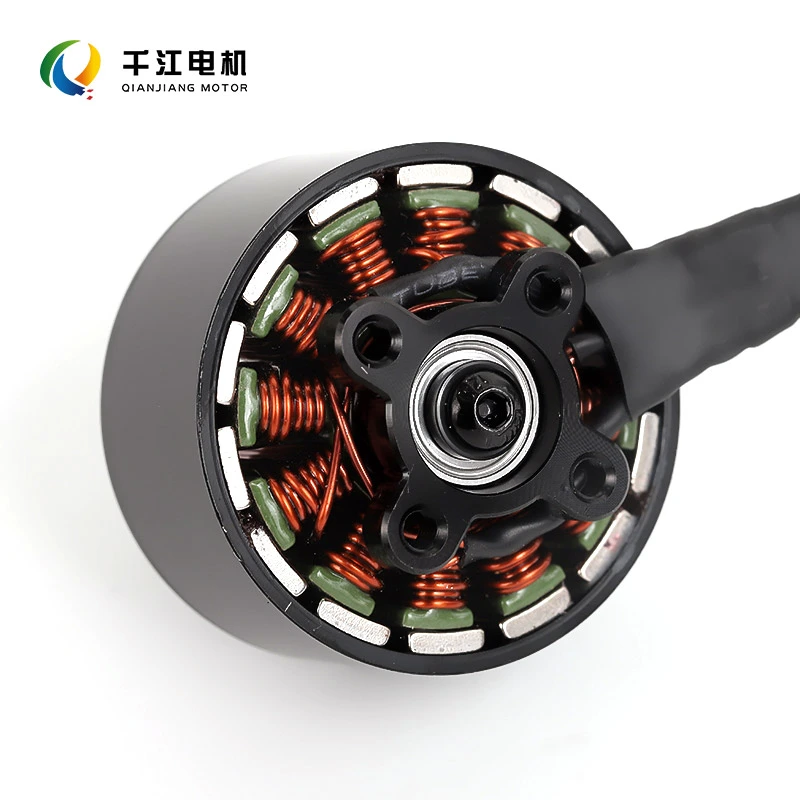
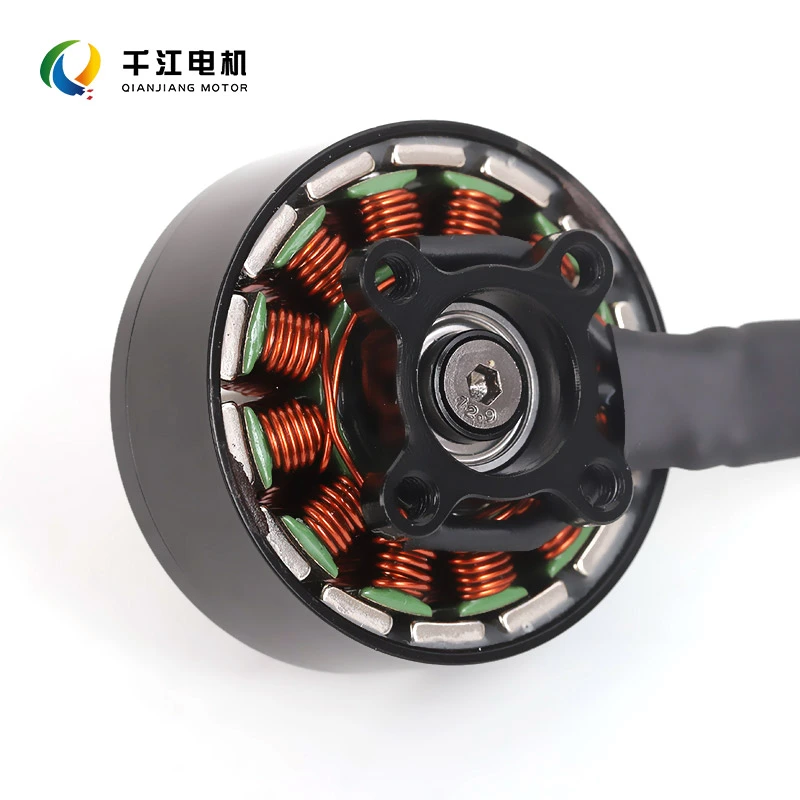
Este motor de drone FPV es fabricado por Qianjiang Motor y sirve como unidad de propulsión central para carreras, estilo libre, y drones Cinewhoop. Presenta un diseño sin escobillas outrunner impulsado por un ESC, eliminando así la fricción Asociado con los motores con escobillas tradicionales, ofrece altas RPM, respuesta rápida, alto empuje y un peso ligero. perfil.
Al equilibrar la potencia explosiva con la eficiencia operativa, este motor es compatible con varios tamaños de bastidor FPV (incluidos los modelos de 5, 3 y 2,5 pulgadas) y es adecuado para aplicaciones que van desde competiciones de carreras y acrobacias aéreas de estilo libre hasta vuelos cinematográficos FPV y construcciones de drones personalizados.
¿Cuáles son las ventajas de los motores para drones FPV?
1. Rendimiento potente
Estos motores utilizan imanes resistentes al calor de alta calidad y un proceso de bobinado del estator optimizado con un alto nivel de llenado. factor, entregando una abundante salida de torque.
La respuesta del acelerador es inmediata y precisa; maniobras como giros, aceleraciones rápidas y picadas se ejecutan con retroalimentación directa, satisfaciendo las demandas del estilo libre de alta intensidad y el vuelo de carreras.
2. Disipación de calor eficiente
Con una estructura de rotor personalizada que disipa el calor y un cable esmaltado resistente al calor de 200 °C, el diseño minimiza Pérdidas de cobre y hierro. El aumento de temperatura permanece controlado durante vuelos con cargas pesadas, lo que reduce el riesgo de imán. desmagnetización y garantizar un rendimiento estable durante vuelos prolongados y agresivos.
3. Estructura reforzada resistente a impactos
Los ejes de motor reforzados y los diseños de soporte de hélice antideslizantes brindan una resistencia superior al impacto durante choques y evitar el deslizamiento de la hélice.
Los rodamientos de alta precisión ayudan a reducir la vibración y el ruido, minimizan el desgaste de los rodamientos causado por choques y extienden la vida útil. vida útil total del dron.
4. Múltiples opciones de KV disponibles
Ofrecemos una gama de clasificaciones KV para satisfacer diversas necesidades:
KV alto:Adecuado para carreras con hélices más pequeñas.
KV medio:Rendimiento equilibrado para vuelo en estilo libre.
KV bajo:Adecuado para hélices más grandes, configuraciones de alto voltaje y fotografía aérea de carga útil pesada.
Admite baterías LiPo 2-6S y es compatible con ESC, marcos y hélices convencionales, lo que facilita el montaje y sintonización conveniente.
5. Diseño liviano
El motor cuenta con una carcasa de aleación de aluminio mecanizada por CNC. El peso se optimiza cuidadosamente para reducir la masa mientras manteniendo la integridad estructural, mejorando así la relación empuje-peso y la agilidad de vuelo.
6. Fácil montaje y mantenimiento
Los patrones de montaje estándar se adaptan a la gran mayoría de marcos FPV del mercado.
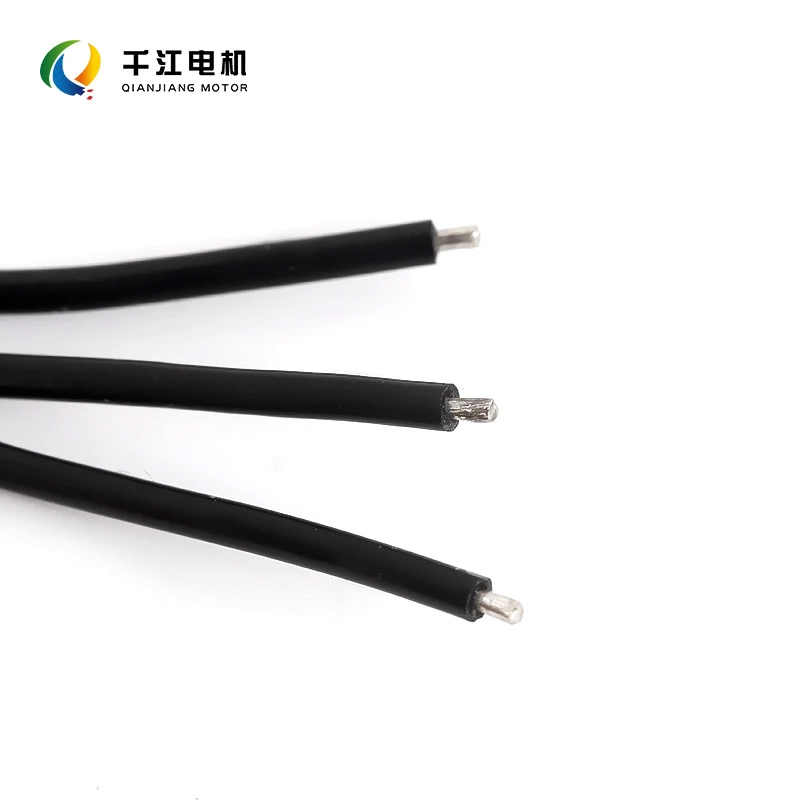
Equipado con cableado de silicona de alta temperatura para una excelente soldabilidad y un montaje sencillo; Personalización OEM para También están disponibles las clasificaciones KV y longitudes de cables.
Especificaciones técnicas
| Artículo | Presupuesto |
| Tipo de motor | Motor outrunner trifásico sin escobillas |
| Especificaciones del estator | Modelos disponibles: 1404, 2207.5, 2306, etc. |
| Clasificación KV | Múltiples opciones de KV (1750–6000 KV) |
| Voltaje de funcionamiento | Soporte de batería LiPo 2–6S |
| Diámetro del eje | Opciones de eje de 1,5 mm o 3 mm |
| Aspectos | Rodamientos de alta precisión |
| Cable | Cable de silicona de alta temperatura 26AWG |
| Hélices compatibles | Compatible con hélices a juego |
| Escenarios de aplicación | Adecuado para carreras FPV, estilo libre, Cinewhoop y pequeños drones FPV |
Aplicaciones adecuadas
✔ Competiciones de carreras FPV y entrenamiento competitivo.
✔ Vuelo estilo libre y videografía aérea.
✔ Filmación en Cinewhoop (dron con conductos)
✔ Pequeños drones tipo "palillo de dientes" de 2 a 3 pulgadas y drones FPV convencionales de 5 pulgadas
✔ I+D de modelos y soluciones completas de sistemas de drones
Preguntas frecuentes
P: ¿Cómo elijo la clasificación KV?
R: KV representa las RPM por voltio del motor. Al mismo voltaje, un KV más alto resulta en RPM más altas, pero esto no significa significa necesariamente un mayor impulso.
Alto KV: Adecuado para voltajes más bajos y hélices más pequeñas.
Bajo KV: Adecuado para voltajes más altos y hélices más grandes.
Para baterías 4S, dé prioridad a 2300–2600 KV; para baterías 6S, priorice 1700–1900KV. Seleccione basándose en una combinación de tamaño de la hélice y carga del fuselaje; No persiga ciegamente altas clasificaciones de KV.
P: ¿Por qué el motor se calienta durante el vuelo? ¿Qué es una temperatura de funcionamiento normal?
R: La temperatura de funcionamiento normal es ≤70°C; temperaturas superiores a 80°C indican un sobrecalentamiento anormal.
Causas comunes de sobrecalentamiento: hélices demasiado grandes o con un paso demasiado alto (carga excesiva), KV/batería desajuste, configuraciones PID inadecuadas, cojinetes dañados o desmagnetización del imán.
Si se producen altas temperaturas, intente cambiar primero a hélices con un paso más bajo y verifique la construcción general. configuración.
P: ¿Cuál es la vida útil típica de un motor de drone FPV?
R: En condiciones de vuelo normales y suaves, pueden durar entre cien y varios cientos de horas. frecuente Los choques y el vuelo agresivo sostenido (aceleración máxima) acelerarán el desgaste de los rodamientos.
Si nota un aumento de vibración, ruido anormal o una caída significativa en el empuje, se recomienda reemplazar el motor.
P: ¿Cómo puedo combinar el motor, el ESC y la batería?
R: La clasificación de corriente máxima del ESC debe exceder el consumo de corriente máximo del motor; permita un margen de seguridad de 3 a 5 A.
La corriente máxima total del dron es la suma de la corriente consumida por los cuatro motores. La tasa de descarga de la batería. debe satisfacer la demanda de corriente máxima instantánea del dron para evitar una caída excesiva de voltaje y una pérdida de energía.
P: ¿Cómo ajusto la dirección de rotación del motor si es incorrecta?
R: Hay dos métodos: ① Intercambie dos de los tres cables del motor; ② Cambiar la dirección de rotación en el ESC configuración del firmware.
Asegúrese de hacer coincidir la rotación con las hélices correctas CW (en el sentido de las agujas del reloj) o CCW (en el sentido contrario a las agujas del reloj); si un motor gira en la dirección equivocada, el dron girará incontrolablemente o no podrá despegar.
Durante la configuración, primero realice una prueba de aceleración baja sin hélices; Instale las hélices solo para un vuelo de prueba. después de confirmar que todos los motores están girando en la dirección correcta.
P: ¿Cuál es el problema si el motor vibra mucho mientras gira después de un choque?
R: Las causas más probables incluyen un eje del motor doblado, daños en los cojinetes por impacto o desplazamiento de los imanes del rotor.
Gire manualmente el motor; Si la rotación se siente entrecortada o hay juego notable, se recomienda reemplazar el motor inmediatamente. Continuar volando con un motor de este tipo supone una tensión excesiva para el ESC y el controlador de vuelo.
P: ¿Qué causa una caída en el empuje del motor o una pérdida de potencia?
R: La causa principal es la desmagnetización de los imanes debido a las altas temperaturas; Las causas secundarias incluyen el rodamiento. desgaste y daños localizados en las bobinas del estator.
Debe revisar si la aeronave voló a toda velocidad durante períodos prolongados, provocando sobrecalentamiento; estrictamente Monitorear la temperatura del motor durante el vuelo.
P: ¿Se pueden mezclar motores de diferentes marcas en el mismo avión?
R: Es mejor utilizar motores del mismo modelo y clasificación KV. Mezclar motores con diferentes especificaciones da como resultado Entrega de potencia inconsistente en todo el cuadricóptero, lo que provoca desvíos, dificultades de manejo y compromiso. estabilidad del vuelo.
Enviar Consulta
Por favor, siéntase libre de dar su consulta en el siguiente formulario. Le responderemos en 24 horas.
Productos relacionados
X
Utilizamos cookies para ofrecerle una mejor experiencia de navegación, analizar el tráfico del sitio y personalizar el contenido. Al utilizar este sitio, acepta nuestro uso de cookies.
política de privacidad